人一生只做两件事——
BERTRAND RUSSELL伯特兰·罗素 · 据《闲暇颂》原文改写
把一个物品移动到另一个地方,
或是让别人这么做。
让家,
自在流转。
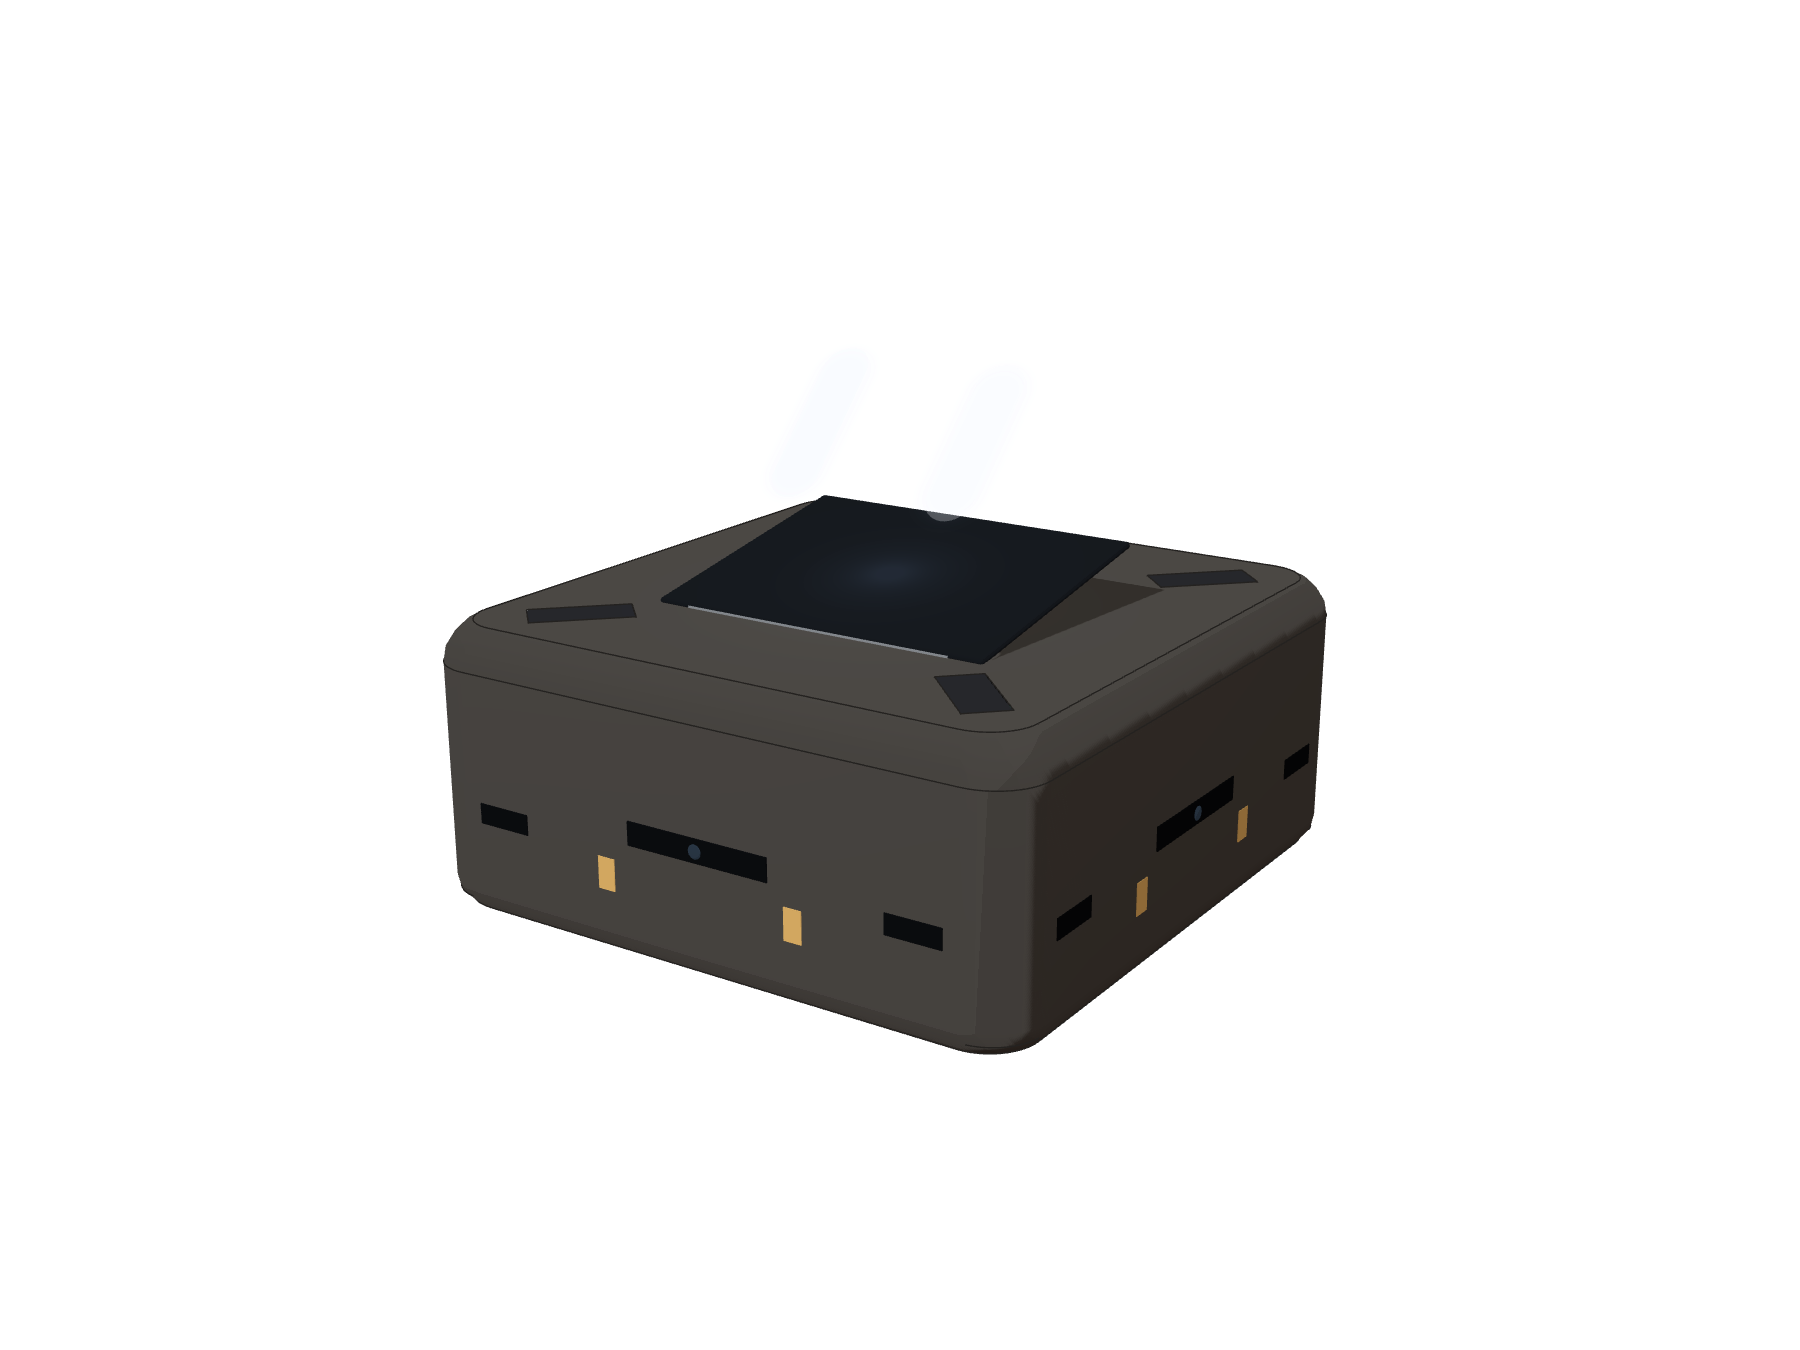
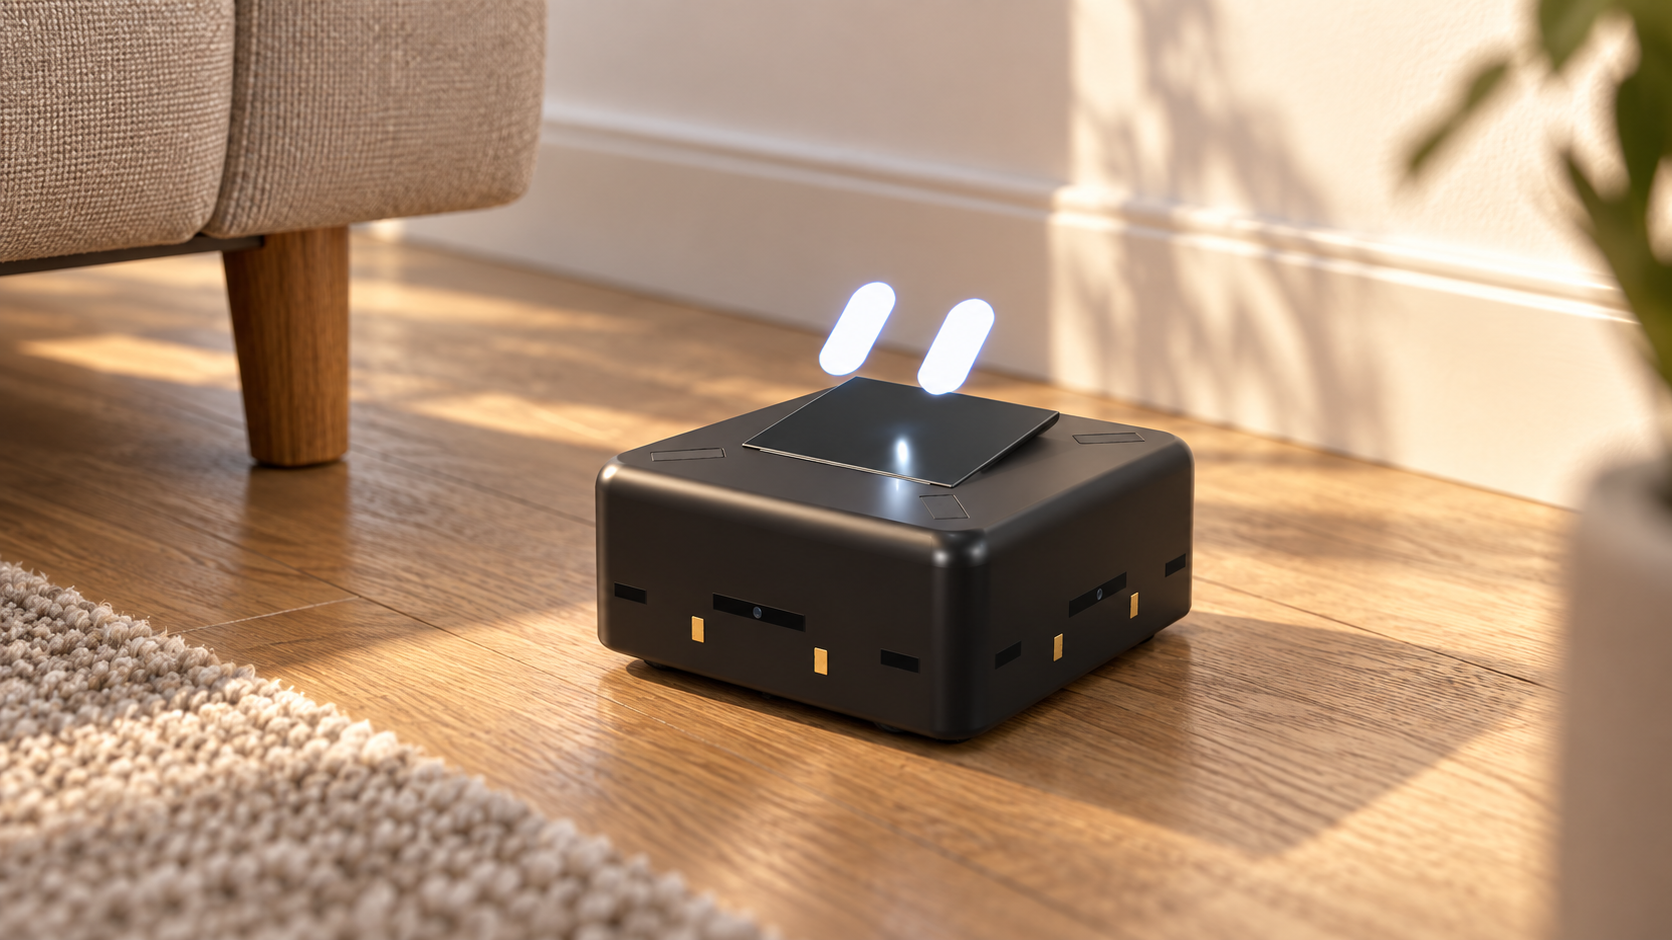
认识盒芯,会响应呼叫的家庭移动底座。
把工具带到身边,把物品送回智能仓。
- 产品名称 / NAME
- 盒芯 HEXIN
- 机身尺寸 / SIZE
- 200 × 200 × 100 mm
- 连接方式 / INTERFACE
- 四角升降 · 向心夹持
叫得来,跟得上,用完自己归位。
盒芯是一只会移动、会接工具的小底座。让清风跟着你,让所需物品来到手边,把家里一次次的小往返交给它。
随叫随到
呼叫后找到你,在合适的位置停下,等待下一件事。
一机接续多种需要
送风、照明、巡查与取物,共用一个移动底座和工具接口。
物品有来处,也有归处
任务结束将工具或分类架送回,让通道重新空出来。
把柜子里的收纳,
变成叫得到的服务。
家庭智能仓储由盒芯、移动分类架、按需开门的智能仓和物品目录组成。你说需要什么,系统找到它所属的架子,盒芯把整架送来,取用后再归仓。
物品先按架、层或收纳盒登记。第一阶段由人完成具体物品的取放,让自动移动先把最常发生的往返做好。
- 登记归处物品名称关联分类架与层位
- 按需取架打开目标仓门,对位后举升锁定
- 送达取用找到呼叫者,停稳后由人取物
- 自动归仓落架、解锁、关门,盒芯回充
RESIDENTIAL
OPERATING SYSTEM
你安心生活,让物品走过来。
随、取、归、流。
四个简单动作,让家的秩序自然发生。
调整环境,观察回应
一个家,一张地图
点击空闲区域可布置模拟人物,再到手机发起呼唤。地图只显示测量候选与解算结果,不读取人物实时坐标。
人物属性
按日常作息活动,可体验呼唤、取物与随行服务。
一天的时间
08:00从声源到位置
TDOA · 数值求解四个同步房间节点,测量同一次呼唤的到达时间差。
- 01采集时间差
- 02网格收敛
- 03位置确认
- 04规划与到达
- 采样帧
- 0 / 8
- 计算候选点
- 0
- 网格步长
- —
- 时间差残差
- —
查看每轮求解与模型假设
| 轮次 | 步长 | 候选 | 残差 |
|---|---|---|---|
| 从手机发起呼唤后开始计算 | |||
当前实际运行时间差最小二乘网格求解与 A* 导航。输入是含扰动的合成测量;采用理想同步、直达声模型,尚未模拟室内混响、多声源与节点时钟误差。页面精度不代表实机精度。
一句“盒芯,过来”,
背后是一条完整的技术链。
核心研发方向:在真实家庭里找对呼叫者,确定人的位置,并在移动、转弯与遮挡中持续跟随。
找到呼叫的你,然后跟上。
将激光、相机深度与里程计放到同一时间轴和机身坐标系。
激光扫描 → 相机特征 → 位置融合 → 质量检查 → 共用房间地图。
4 个同步节点采集到达时间差,逐轮搜索,残差达标才输出位置。
RGB-D 像素与深度反投影,将人物候选放回房间地图。
声音位置与人物候选在 0.30 m 内且唯一,才建立目标轨迹 T01。
围绕目标采样停靠点,按家具和墙体检查,再用 A* 规划路线。
以当前轨迹关联下一帧观测,更新停靠点与路径。失去目标先停。
教学仿真:建图、寻人与跟随共用时间轴和房间坐标。激光射线按预置房间几何计算,建图流程和相机特征为示意,未运行真实 SLAM。 声音与 RGB-D 观测由场景生成,声源求解、候选关联、坐标反投影和路径在浏览器内计算。人物框不是实际视觉检测,阈值不代表实物精度。
要攻克的难点:多人同时说话、电视干扰、低视角遮挡、跨房间搜索,以及目标丢失后的安全恢复。使用者可选择本地处理;人脸或声纹登记需单独同意。
查看方案参考与验证边界
拟采用成熟的建图、导航与语音前端组件,再研发呼叫者关联和持续跟随。组件能力不能直接视为整机性能,实际指标以样机测试为准。
SLAM ToolboxXMOS 语音阵列Nav2 动态目标跟随PRODUCT
RESEARCH ARCHIVE
方寸之间,每一处都有用意。
从一只盒芯,
到一整个家的流转。
手上正忙、行动不便,或只是想安心坐一会儿。让物品送到身边,让工具接着跟随,用完再回到归处。
产品与交互概念演示。工程参数及光学性能以最终实测与产品定稿为准。